

Robot bốn chân XGO Mini2s
Định vị không gian 360 độ cùng Lidar, bứt phá năng lực tự hành và AI biên đỉnh cao - BP STORE
Giới thiệu:
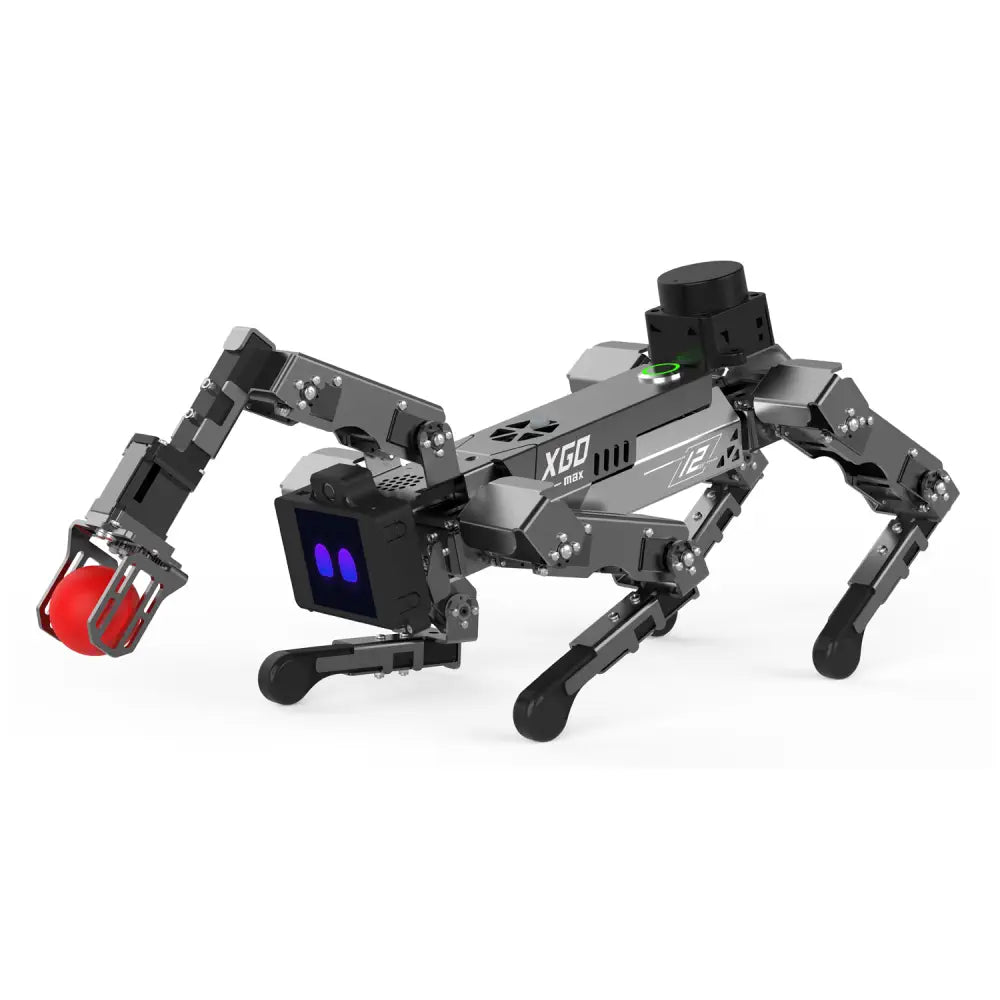
Chó robot AI XGO Mini2s with Radar (EU) là phiên bản nâng cấp toàn diện thuộc dòng robot bốn chân để bàn cao cấp, được tích hợp thêm hệ thống cảm biến quét Laser Radar (Lidar) chuyên dụng cho các bài toán định vị, lập bản đồ (SLAM) và điều hướng tự hành. Sở hữu cấu trúc cơ học 12 bậc tự do (12 DOF) cùng tay gắp tích hợp, cỗ máy mang lại khả năng di chuyển đa hướng toàn phần và kiểm soát tư thế 6 chiều (6D posture control) với sự ổn định vượt bậc. Thân máy chế tạo từ nhôm hàng không chắc chắn kết hợp chân đệm silicone và nhựa ABS chịu lực, đem lại cảm giác cầm nắm đầm chắc, mịn màng và độ bền bỉ chuẩn công nghiệp trên trọng lượng chỉ 950g. Được trang bị hệ thống điều khiển kép Raspberry Pi kết hợp bộ đồng xử lý ESP32, hỗ trợ mô phỏng chuyên sâu trên ROS (Rviz, Gazebo) cùng lập trình linh hoạt qua Blockly và Python, XGO Mini2s with Radar là cỗ máy nghiên cứu robotics tự hành tối tân cho mọi kỹ sư và phòng thí nghiệm hiện đại.
Ưu điểm nổi bật:
Hệ thống Laser Radar (Lidar) quét 360 độ hỗ trợ tự hành và lập bản đồ SLAM
Điểm nâng cấp giá trị nhất trên XGO Mini2s là cảm biến Lidar tích hợp với góc quét toàn cảnh ≥360°, dải đo rộng từ 0.02 đến 12m, tần số đo khoảng cách ≥4500 Hz và tần số quét 5 - 13 Hz. Với độ chính xác đo khoảng cách trung bình ≤45 mm, robot có thể phát hiện vật cản từ xa, tự động quét môi trường xung quanh để xây dựng bản đồ số 2D/3D (SLAM) và lập kế hoạch đường đi thông minh trong không gian khép kín.
Cấu trúc 12 bậc tự do với servo 4.5kg.cm góc quay 360 độ
Robot sở hữu 12 khớp chủ động sử dụng động cơ servo Serial Bus Hollow Cup mô-men xoắn mạnh mẽ 4.5 kg•cm, góc quay rộng 0~360° với độ chính xác đạt 0.01 và tốc độ phản hồi cực nhanh 0.1 S/60°. Nhờ giải thuật tách rời động học, robot thực hiện các chuyển động đa hướng kết hợp tiến/lùi, rẽ trái/phải và xoay tròn một cách uyển chuyển. Ba tư thế chiều cao (Thấp, Vừa, Cao) liên kết linh hoạt với 3 dải tốc độ và chiến lược dáng đi riêng biệt, đảm bảo độ ổn định tối đa trên nhiều bề mặt.
Kiểm soát tư thế vòng kín 6D và cơ chế ghi nhớ cử động tự động
Được trang bị hệ thống cảm biến chuyển động IMU, cảm biến vị trí góc quay khớp và cảm biến đo dòng điện, XGO Mini2s có khả năng phản hồi thời gian thực và tự động cân bằng theo thuật toán vòng kín ngay cả khi mặt sàn bên dưới bị rung lắc, nghiêng dốc. Người dùng có thể trực tiếp dùng tay nắn chỉnh các khớp của robot và lưu lại chuỗi hành động một cách tự động để phát lại theo kịch bản mà không cần viết mã lệnh phức tạp.
Nền tảng điều khiển kép mạnh mẽ, hỗ trợ hệ sinh thái ROS toàn diện
Sự phối hợp giữa bộ xử lý Raspberry Pi (kiến trúc Cortex 64-bit, đồ họa OpenGL ES 3.0, camera 5MP OV5647, micro kép MEMS, loa 8Ω 3W và màn hình màu IPS 2.0 inch) cùng bộ đồng xử lý ESP32 mang lại năng lực tính toán biên cực lớn. Robot mở hoàn toàn giao thức truyền thông nối tiếp cấp thấp, hỗ trợ mô phỏng động học và động lực học trực quan trên các nền tảng ROS hàng đầu như Rviz và Gazebo, đồng thời cho phép phát triển ứng dụng AI qua Python hoặc kéo thả Blockly tiện lợi.
Thông số kỹ thuật:
- Cấu trúc chuyển động: 12 bậc tự do (12 DOF) tích hợp tay gắp (gripper)
- Kích thước tổng thể (Dài x Rộng x Cao): 270 x 150 x 180 mm
- Trọng lượng: 950 g
- Màn hình hiển thị: IPS 2.0 inch (độ phân giải 320 x 240)
- Vật liệu thân máy: Thân bằng nhôm hàng không (Aviation Aluminum); Chân bằng Silicone và nhựa ABS
- Bộ điều khiển chính: Raspberry Pi CM5 + ESP32 (Bộ đồng xử lý)
- Thông số module xử lý AI:
- CPU: Broadcom BCM2711 4 nhân Cortex-A72 1.5GHz (ARM v8) 64-bit
- Đồ họa: OpenGL ES 3.0
- Phím chức năng: 4 phím bấm có thể lập trình (4 Programmable Keys)
- Cổng kết nối module: Micro HDMI, Type-C USB và chân cắm PH2.0 4pin
- Cảm biến hình ảnh & Âm thanh:
- Camera: 5 Megapixel OV5647
- Âm thanh: Micro MEMS kép (Double MEMS); Loa tích hợp 8Ω 3W
- Bộ nhớ lưu trữ: Thẻ nhớ Micro-SD 32GB
- Cảm biến tích hợp: Cảm biến IMU 6 trục, cảm biến góc quay khớp vị trí, cảm biến dòng điện
- Thông số Laser Radar (Lidar):
- Phạm vi quét khoảng cách: 0.02 - 12 m
- Tần số đo khoảng cách: ≥ 4500 Hz
- Tần số quét: 5 - 13 Hz
- Góc quét: Toàn cảnh ≥ 360°
- Độ chính xác đo khoảng cách trung bình: ≤ 45 mm
- Thông số động cơ Servo khớp:
- Loại servo: Serial Bus Servo
- Loại động cơ: Động cơ Hollow Cup
- Mô-men xoắn đầu ra: 4.5 kg•cm
- Tốc độ phản hồi: 0.1 S/60°
- Độ chính xác góc: 0.01
- Dải điện áp hoạt động: 4.8V ~ 7.4V
- Góc quay hoạt động: 0° ~ 360°
- Trọng lượng servo: 20 ± 1 g
- Nhiệt độ vận hành: -20℃ ~ +60℃
- Hệ thống pin & Nguồn:
- Loại pin: Pin Lithium 18650 tiêu chuẩn dung lượng 3800 mAh, điện áp 7.4V, tỷ lệ xả 3C
- Bộ sạc nhanh: Điện áp vào 100-240V AC 50/60Hz, Điện áp ra 8.4V - 4A (Tích hợp tính năng bảo vệ quá dòng ngăn ngừa sạc quá mức)
- Nền tảng lập trình & Phần mềm: Lập trình Blockly, Python trên ứng dụng di động hoặc máy tính; Hỗ trợ mô phỏng ROS (Rviz, Gazebo); Giao thức nối tiếp mở cho phát triển thứ cấp
- Quy cách đóng gói: 1x Robot chó XGO Mini2s with Radar (EU), Tài liệu hướng dẫn sử dụng
Đối tượng sử dụng:
- Giảng viên, Nghiên cứu sinh và Kỹ sư Tự động hóa / Robotics: Cần nền tảng phần cứng chuẩn mực để phát triển các thuật toán điều hướng tự hành, lập bản đồ SLAM bằng Lidar và mô phỏng động lực học trên ROS (Gazebo, Rviz).
- Phòng thí nghiệm AI và Trung tâm nghiên cứu công nghệ: Muốn kết hợp giữa thị giác máy tính từ camera 5MP với dữ liệu đám mây điểm của Lidar để xử lý các bài toán AI biên phức tạp.
- Lập trình viên hệ thống nhúng và Kỹ sư điều khiển: Tận dụng giao thức nối tiếp mở, bộ đồng xử lý ESP32 và module Raspberry Pi để phát triển thuật toán bước đi và tích hợp thêm các cảm biến ngoại vi.
- Sinh viên các ngành Cơ điện tử, Khoa học máy tính: Thiết bị thực hành trực quan từ cấp độ kéo thả khối lệnh Blockly đến viết thuật toán điều khiển chuyên sâu bằng mã nguồn Python.
Kết luận:
Chó robot AI XGO Mini2s with Radar là bước tiến vượt trội trong phân khúc robot bốn chân để bàn khi dung hòa hoàn hảo giữa hệ thống cảm biến Lidar quét 360 độ, sức mạnh xử lý kép từ Raspberry Pi và ESP32 cùng cơ cấu servo 4.5kg.cm bền bỉ. Cỗ máy không chỉ mang lại khả năng di chuyển linh hoạt và tự cân bằng thông minh mà còn là nền tảng nghiên cứu robotics toàn diện, sẵn sàng đồng hành cùng bạn chinh phục mọi thử thách công nghệ tự hành tương lai.
Mua Ngay Robot bốn chân XGO Mini2s tại BP Store để trải nghiệm sự khác biệt!